自动化磁力方案:用机械臂搬运薄钢板
薄钢板柔性强、高速移动中易弯曲或滑移。自动化磁力方案以集中均匀的磁力,从取料到最后落位保持稳定吸持;只在充退磁时耗电、毫秒级响应,且无机械压力,避免划伤、压痕与变形。
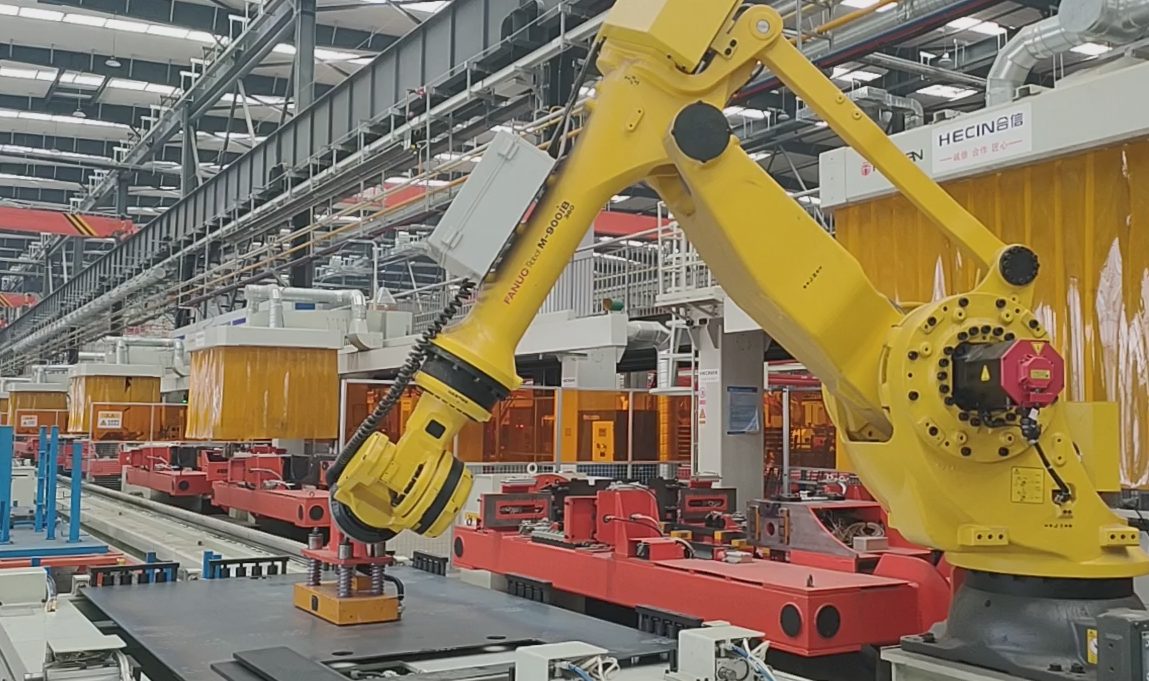
在自动化板金加工中,薄钢板的搬运需要精确、稳定与细致。基于电永磁技术的自动化磁力方案,已成为机械臂上可靠的末端执行器。它提供安全高效的方式,在不变形、不损伤表面的前提下抓取、起吊和移动薄壁工件。本文介绍在薄板机器人搬运中使用自动化磁力方案的实务优势。
**稳定均匀的磁力抓取**
薄钢板柔性强,在快速移动中容易弯曲或滑移。自动化磁力方案在工件表面输出集中而均匀的磁力,从取料到落位保持稳定吸持,确保钢板在机器人高速运动中保持平整、稳定。
**无需持续耗电**
与标准电磁铁不同,自动化磁力方案只在充磁与退磁时耗电。一旦激活,它无需供电即可保持全部吸持力。这一特性降低能源成本、避免过热,并支撑自动化产线上的长时间连续运行。
**快速响应,高循环效率**
机器人搬运要求动作快速且可重复。自动化磁力方案在毫秒级完成充磁与退磁,与工业机器人的节奏相匹配。其快速切换提升整体搬运效率,也支撑稳定的生产节拍。
**轻柔无损的搬运**
对薄钢板而言,表面质量至关重要。自动化磁力方案以磁力吸持材料,不使用机械压力、夹具或吊钩。它避免划伤、压痕与变形,让工件表面保持光滑完整。
**易于集成、维护低**
HVR 磁力系统结构紧凑刚性好、没有运动部件,可便捷安装到各种机械臂上,并适配不同的搬运系统。其高稳定性和简单操作降低了维护需求,也提升了长期可靠性。
自动化磁力夹爪为薄钢板的机器人搬运带来明确的实务价值。凭借稳定抓取、节能与轻柔操作,它有助于提升自动化的安全性、效率与产品质量。